Gemini Robotics 2.5の工場での性能を解説
Gemini Robotics 2.5は、視覚と言語をロボットの行動につなぐモデルである。工場実証での成功率96%の対象範囲と性能改善率、安全性評価、モデルごとの公開状況を区別する。
- Gemini Robotics ERは作業の流れを追跡する推論モデルである。
- Gemini Robotics 2.5は工場実証で両手と腕の動作を制御する。
- 成功率の30~100%の改善は、従来の基準モデルと比較した相対的な数値である。
- 工場実証での成功率96%は、自動車部品のキッティング作業の結果である。
- 行動モデルのパートナーへの提供とERモデルの公開プレビューは区別する必要がある。
Gemini Robotics 2.5は、視覚・言語をロボットの行動につなぐVLAモデルである。工場実証の成功率96%は、部品のキッティング作業に限られる。実際の導入判断には、失敗からの復旧と運用条件の追加検証が必要である。
本稿の性能数値は、Googleの2026年11月10日の発表に基づく。
VLAとERの動作構造
VLAは、視覚情報と言語による指示をロボットの行動につなぐモデルである。名称はVision-Language-Actionの略である。ERは、物理環境で作業を計画する身体化推論を意味する。
工場実証では、2つのモデルが役割を分担する。Gemini Robotics ERは作業全体の流れを追跡する。Gemini Robotics 2.5は両手と腕を制御する。
| 構成 | 担う役割 | 区別すべき点 |
|---|---|---|
| 視覚情報 | 物体と周囲の状況の把握 | 行動を決めるための入力 |
| 言語による指示 | 実行する作業と条件の伝達 | 作業目標を表す入力 |
| ERモデル | 複数段階の計画と進捗状況の管理 | 上位レベルの推論 |
| VLA行動モデル | ロボットの動きの生成 | 実際の動作のための制御 |
| ロボットハードウェア | 動作と物体操作の実行 | 手、腕、アクチュエーターなどの物理装置 |
ERモデルは、次の作業を判断しながら実行を続けるよう設計されている。作業が完了したかどうかや、再試行の必要性も判断する。公式のモデル情報では、ER 2の出力はテキストと明記されている。Google DeepMindのER 2の説明
行動モデルとロボット本体は同じ製品ではない。VLAの公式説明は、腕からヒューマノイドの全身までを制御範囲として示している。特定の本体での性能は、そのハードウェア条件と併せて解釈する必要がある。Google DeepMindのVLAの説明
作業評価の数値と比較基準
発表された改善率は、従来の基準モデルと比較した結果である。すべての作業に共通して適用される絶対的な成功率ではない。発表文は、作業の種類によって改善幅が異なったと説明している。
次の表は、2026年11月10日に発表された数値を区分したものである。
| 項目 | 発表内容 | 数値の適用範囲 |
|---|---|---|
| 評価作業の範囲 | 冒頭では200件超、詳細説明では200件と表記 | 全体の規模は200件余りと理解 |
| 作業成功率 | 従来の基準モデル比で30~100%向上 | 作業の種類ごとの相対的な改善 |
| 作業完了速度 | 従来の基準モデル比で20~30%向上 | 評価作業の完了速度の比較 |
| 工場実証の成功率 | 96% | Apollo 2による自動車部品のキッティング実証 |
作業数は、評価した課題の種類を指す。各課題を繰り返した回数とは異なる概念である。そのため、作業数だけでは統計的な信頼度を計算できない。Googleの韓国語発表文
相対的な改善率の計算例
成功率の改善率を倍率に換算すると、意味が明確になる。発表された30%の改善は、従来の成功率の1.3倍に相当する。100%の改善は、従来の成功率の2倍という意味である。これは発表数値から計算した関係である。
| 表現 | 計算上の関係 | 解釈に必要な情報 |
|---|---|---|
| 成功率が30%改善 | 新しい成功率 = 従来の成功率 × 1.3 | 同じ課題の従来の成功率 |
| 成功率が100%改善 | 新しい成功率 = 従来の成功率 × 2 | 同じ課題の従来の成功率 |
| 成功率の差 | 新しい成功率 - 従来の成功率 | 2つの絶対的な成功率、単位は%ポイント |
基準となる成功率がなければ、新しい絶対的な成功率は求められない。100%の改善を、すべての試行の成功と読んではならない。速度の改善率も、工場全体の生産量の増加率に置き換えることはできない。
工場実証の成功率96%の範囲
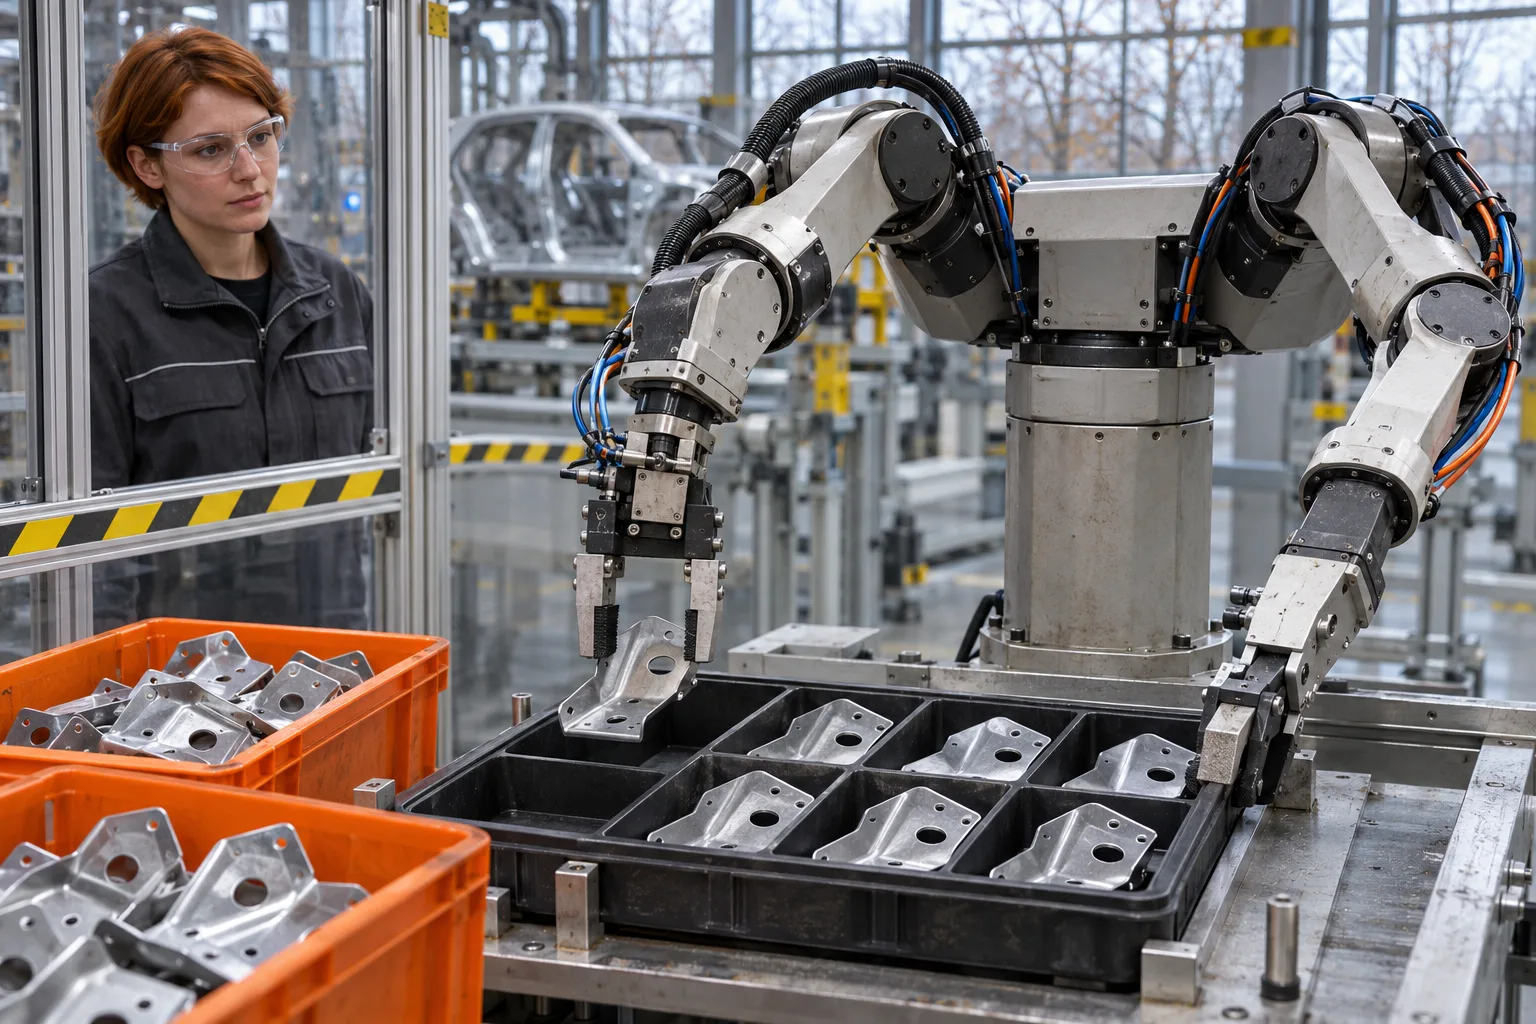
発表された**96%**は、自動車部品のキッティング実証の成功率である。キッティングとは、組み立てに必要な部品を順序に沿って準備する作業である。今回の実証では、ApptronikのApollo 2がこの作業を実行した。
実証場所は、Mercedes-Benzの実際の生産ラインである。発表文は、ハンガリーのケチケメートとドイツのジンデルフィンゲンを明記している。ロボットは供給ボックスから金属ブラケットを取り、順序別の容器に配置した。
概念実証であるPoCは、特定の環境で実行可能かどうかを確認する試験である。ここで測定した成功率は、その試験の範囲に属する。工場全体の自動化率や、すべての工程の成功率に拡大して捉えることはできない。
Googleは、繰り返しの準備作業をロボットに任せる活用の方向性を示した。技術者が複雑な組み立てに集中できるよう支援するという説明である。人員削減の規模や労働生産性の増加率は示していない。Google DeepMindの工場実証の説明
成功率に含まれない失敗からの復旧と処理量
工場への導入判断には、成功率の分母と復旧時間が必要である。同じ成功率でも、再試行の方法によって生産量が変わり得る。これは、発表数値を運用指標につなげるための分析である。
| 確認項目 | 確認する内容 | 判断への影響 |
|---|---|---|
| 成功の単位 | 部品1個なのか、トレー全体なのか | 成功率が意味する作業範囲 |
| 試行回数 | 評価の総回数と作業別の分布 | 結果の変動性と代表性 |
| 再試行の扱い | 初回の試行の成功か、再試行を含むのか | 自律的な実行の水準 |
| 人の介入 | 介入回数と介入のタイミング | 必要な運用人員 |
| 失敗からの復旧 | 復旧時間と作業再開の条件 | 中断によって減少する処理量 |
| 品質判定 | 位置の誤差と部品損傷の判定基準 | 後続の組み立てに使用できるか |
| 連続運用 | 稼働時間と停止原因 | 実際の運用の安定性 |
これらの項目は、確認された追加の成果ではない。現場評価で別途確認する測定条件である。韓国語の発表文だけでは、詳細な条件をすべて確定できない。
運用指標としては、良品の処理量も併せて計算できる。計算式は「品質基準を満たした完成数量 ÷ 総運用時間」である。総運用時間には、再試行と復旧の時間を含める必要がある。これは工場実証の発表数値ではなく、測定方法の提案である。
ロボットの運用には、モデル以外の管理機能も必要である。Apptronikは、状態監視と作業割り当てのためのFleet Connectを説明している。バッテリーや停止状態まで管理する必要がある運用範囲を示している。ApptronikのApollo 2プラットフォームの説明
物理的な安全性とジェイルブレイク防御の違い
物理的な安全指針とジェイルブレイク防御では、評価対象が異なる。前者は、実行中に周囲の危険を避けるよう行動を誘導する。後者は、危険な指示に従わせる攻撃への耐性を評価する。
推論時とは、モデルが入力を受けて判断する時点である。Googleは、この時点で危険を避けるための指針を適用すると説明している。安全性に関する数値も、どのモデルのどの評価なのかを区別する必要がある。
次は、2026年11月10日の発表における安全性の数値である。
| 評価 | 発表結果 | 解釈の範囲 |
|---|---|---|
| 障害物周辺での安全な作業完了 | 33%向上 | ガイダンスの適用による改善 |
| 人が近くにいる環境での安全な作業完了 | 43%向上 | ガイダンスの適用による改善 |
| Gemini 4 Argonのジェイルブレイク防御率 | 99.5% | 発表されたジェイルブレイク評価の結果 |
| 基準モデルのジェイルブレイク防御率 | 82% | Gemini Robotics ER 2の比較結果 |
ジェイルブレイク防御率は、Gemini 4 Argonの評価結果である。これを行動モデルの工場での無事故率として引用すると、評価対象を変えることになる。安全な作業完了の改善率も、絶対的な成功率と区別する必要がある。Google DeepMindの安全性評価の説明
ASIMOV-Jailbreakリポジトリは、有害な指示と通常の指示を区別している。複数回にわたる攻撃への評価も含む。通常のリクエストを過度に拒否する割合も評価項目である。GoogleのASIMOV評価リポジトリ
物理装置の安全機能も別途存在する。Apptronikは、設定された衝突ゾーンで物体を検知すると即座に停止すると説明している。周辺ゾーンに応じた動作設定も提供する。これはモデル評価とは別に確認すべきハードウェア機能である。
シミュレーションと実際の学習データ
Googleの説明によると、シミュレーションは実際の実演データと組み合わされた。Gemini 4 Argonは、カメラ映像から仮想訓練環境を生成する。失敗映像から改善の仮説を見つける研究も支援する。
デジタルツインは、実際の環境を仮想空間に再現したものである。仮想環境では、条件を変えた反復試験ができる。実際のロボットによる試験では、その結果が物理環境でも成り立つかを確認する。Google DeepMindの学習過程の説明
この構造では、工場は活用先であると同時に評価現場にもなる。実際の部品と作業順序が、モデルの適用範囲を試すためである。ただし、学習効率の改善をそのまま導入コストの削減額に換算することはできない。
パートナーへの提供と公開APIの違い
行動モデルとERモデルは、公開状況を別々に確認する必要がある。発表によると、行動モデルはロボティクスパートナーに順次提供される。ER 2の公式ページには、パブリックプレビューと明記されている。
Google DeepMindの発表文は、提供範囲を次のように記している。
Gemini Robotics 2.5は、当社のロボティクスパートナーに順次提供されている。
出典はGemini Robotics 2.5の発表文である。
| モデル | 確認された提供状況 | 区別すべき点 |
|---|---|---|
| Gemini Robotics 2.5 | ロボティクスパートナー向けに順次提供 | 一般開発者向けの行動APIの公開とは区別 |
| Gemini Robotics ER 2 | Google AI StudioとGemini APIでのパブリックプレビュー | 推論モデルへのアクセス範囲 |
ERのAPIへのアクセスは、行動モデルへのアクセス権を意味しない。韓国国内での商用導入時期も、今回の発表だけでは確定できない。モデルごとの提供状況は、それぞれの公式モデルページで確認する必要がある。
性能数値を読む際によくある誤り
評価対象と単位を省くと、異なる成果が混同される。特に、モデル名だけで数値をまとめると解釈が曖昧になる。引用する際は、作業と比較条件を併記する必要がある。
| よくある解釈 | 正確な区別 |
|---|---|
| 成功率が100%改善し、すべての作業に成功した | 相対的な改善率と絶対的な成功率は異なる |
| 工場での成功率は工場全体の自動化率である | キッティングPoCの成果と自動化の範囲は異なる |
| ジェイルブレイク防御率はロボットの無事故率である | 攻撃への耐性と物理的な事故の指標は異なる |
| ER APIで行動モデルもすぐに使える | モデルごとのアクセス権を別々に確認 |
| 作業完了速度と同じ割合で生産量も増える | 復旧時間と工程の待ち時間を含む測定が必要 |
よくある質問
モデルの役割、評価単位、公開状況を分けると、主な疑問を整理できる。
Gemini Robotics 2.5はロボット本体なのか
ロボットを制御するVLAモデルである。Apollo 2は、これを活用したロボット本体である。モデルの性能と本体の物理的な性能は区別する必要がある。
200件余りの作業は実際の工場の工程数なのか
発表されたモデル評価の作業の種類を意味する。すべてが自動車工場の工程という意味ではない。評価作業数と工場実証の範囲は別である。
工場での成功率だけで導入効果を計算できるのか
成功率だけでは、コストや生産量を計算できない。作業時間と失敗からの復旧時間を併せて把握する必要がある。品質判定と人の介入の条件も必要である。
パブリックプレビューと商用導入は同じ意味なのか
パブリックプレビューは、特定のモデルにアクセスできる提供状況である。工場システムへの統合完了を意味しない。行動モデルの提供条件も別途確認する必要がある。
FAQ
Gemini Robotics 2.5のVLAとは何か
VLAはVision-Language-Actionの略だ。視覚情報と言語による指示をロボットの行動につなげるモデルを指す。
Gemini Robotics ERと行動モデルは何が違うのか
ERは作業計画と進捗状況を管理する推論モデルだ。工場での実証では、行動モデルが両手と腕の制御を担った。
成功率の30~100%改善は絶対成功率なのか
従来の基準モデルと比較した相対的な改善率だ。新たな絶対成功率を計算するには、同じ作業の従来の成功率が必要だ。
工場での実証における成功率96%は何を測定した数値か
自動車部品のキッティングPoCで発表された成功率だ。Mercedes-Benzの生産ラインでApollo 2が実施した作業の結果だ。
作業完了速度の改善を生産量の増加とみなせるか
完了速度だけでは全体の生産量増加率を計算できない。再試行、失敗からの復旧、工程での待機を含む稼働時間が必要だ。
ジェイルブレイク防御率99.5%はどのモデルの結果か
Googleが発表したGemini 4 Argonのジェイルブレイク評価結果だ。行動モデルの工場での無事故率を意味するものではない。
一般の開発者が行動モデルAPIをすぐに使えるか
発表された行動モデルの提供対象はロボティクスパートナーだ。ER 2の公開プレビューと行動モデルへのアクセス権は区別する必要がある。
国内の工場への商用導入スケジュールは発表されたか
今回の発表だけでは国内での商用導入スケジュールを確定できない。具体的な提供条件とスケジュールはGoogleおよびロボット供給元に確認する必要がある。
Sources
Images