Injoys
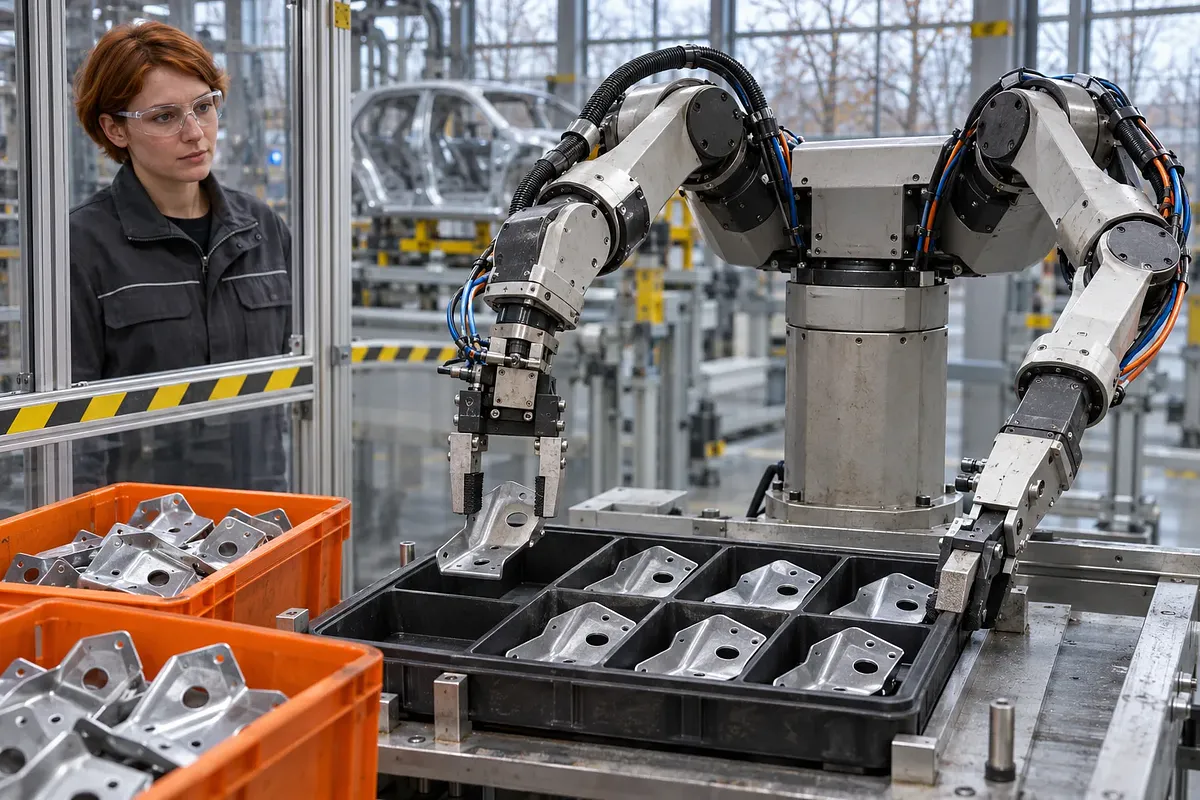
Gemini Robotics 2.5 es un modelo VLA que conecta la visión y el lenguaje con las acciones de los robots. La tasa de éxito del 96% de la prueba en fábrica se limita a la preparación de kits de piezas. Para decidir sobre su implantación real, hacen falta más verificaciones de la recuperación ante fallos y las condiciones operativas.
Las cifras de rendimiento de este artículo se basan en el anuncio de Google del 10 de noviembre de 2026.
Cómo funcionan VLA y ER
VLA es un modelo que conecta la información visual y las instrucciones en lenguaje con las acciones de los robots. Su nombre es la sigla de Vision-Language-Action. ER se refiere al razonamiento corporizado que planifica tareas en entornos físicos.
En la prueba en fábrica, los dos modelos se reparten las funciones. Gemini Robotics ER sigue el flujo de trabajo completo. Gemini Robotics 2.5 controla ambas manos y los brazos.
| Componente | Función | Distinción importante |
|---|---|---|
| Información visual | Reconocer objetos y la escena circundante | Entrada para decidir las acciones |
| Instrucciones en lenguaje | Comunicar la tarea y sus condiciones | Entrada que expresa el objetivo de la tarea |
| Modelo ER | Gestionar planes de varios pasos y su progreso | Razonamiento de alto nivel |
| Modelo de acción VLA | Generar movimientos del robot | Control para ejecutar movimientos físicos |
| Hardware del robot | Ejecutar movimientos y manipular objetos | Dispositivos físicos como manos, brazos y actuadores |
El modelo ER está diseñado para decidir la siguiente tarea y continuar la ejecución. También determina si la tarea está terminada y si hace falta reintentarla. La información oficial del modelo indica que la salida de ER 2 es texto. Descripción de ER 2 de Google DeepMind
El modelo de acción y el cuerpo del robot no son el mismo producto. La descripción oficial de VLA presenta un alcance de control que va desde los brazos hasta el cuerpo completo de un humanoide. El rendimiento en un cuerpo concreto debe interpretarse junto con las condiciones de ese hardware. Descripción de VLA de Google DeepMind
La tasa de éxito de las tareas y la evaluación de seguridad deben considerarse por separado.
Cifras de evaluación de tareas y criterios de comparación
Los porcentajes de mejora anunciados son resultados comparados con el modelo de referencia anterior. No son tasas de éxito absolutas aplicables a todas las tareas. El anuncio explica que la magnitud de la mejora varió según el tipo de tarea.
La siguiente tabla distingue las cifras anunciadas el 10 de noviembre de 2026.
| Aspecto | Contenido del anuncio | Alcance de la cifra |
|---|---|---|
| Alcance de las tareas evaluadas | La introducción indica más de 200; la descripción detallada, 200 | El total se entiende como unas 200 |
| Tasa de éxito de las tareas | Mejora del 30~100% respecto al modelo de referencia anterior | Mejora relativa por tipo de tarea |
| Velocidad de finalización de tareas | Mejora del 20~30% respecto al modelo de referencia anterior | Comparación de la velocidad de finalización de las tareas evaluadas |
| Tasa de éxito de la prueba en fábrica | 96% | Prueba de preparación de kits de piezas de automoción con Apollo 2 |
El número de tareas se refiere a los tipos de tareas evaluadas. Es un concepto distinto del número de repeticiones de cada tarea. Por tanto, el número de tareas por sí solo no permite calcular la fiabilidad estadística. Anuncio de Google en coreano
Ejemplo de cálculo de la mejora relativa
El significado de la mejora de la tasa de éxito queda más claro al expresarla como un factor multiplicador. La mejora anunciada del 30% equivale a 1.3 veces la tasa de éxito anterior. Una mejora del 100% significa que la tasa de éxito anterior se duplica. Esta relación se calcula a partir de las cifras anunciadas.
| Expresión | Relación de cálculo | Información necesaria para interpretarla |
|---|---|---|
| Mejora del 30% en la tasa de éxito | Nueva tasa de éxito = tasa de éxito anterior × 1.3 | Tasa de éxito anterior de la misma tarea |
| Mejora del 100% en la tasa de éxito | Nueva tasa de éxito = tasa de éxito anterior × 2 | Tasa de éxito anterior de la misma tarea |
| Diferencia entre tasas de éxito | Nueva tasa de éxito - tasa de éxito anterior | Las dos tasas de éxito absolutas, en puntos porcentuales |
Sin la tasa de éxito de referencia, no se puede calcular la nueva tasa de éxito absoluta. Una mejora del 100% no debe interpretarse como éxito en todos los intentos. Tampoco puede convertirse el porcentaje de mejora de la velocidad en un porcentaje de aumento de la producción de toda la fábrica.
Alcance de la tasa de éxito del 96% en fábrica
El 96% anunciado es la tasa de éxito de una prueba de preparación de kits de piezas de automoción. Preparar kits consiste en disponer las piezas necesarias para el montaje en el orden correspondiente. En esta prueba, Apollo 2 de Apptronik hizo esa tarea.
La prueba tuvo lugar en una línea de producción real de Mercedes-Benz. El anuncio menciona Kecskemét, en Hungría, y Sindelfingen, en Alemania. El robot recogió soportes metálicos de un contenedor de suministro y los colocó en recipientes según el orden previsto.
Una PoC, o prueba de concepto, es un ensayo que comprueba la viabilidad en un entorno concreto. La tasa de éxito medida aquí corresponde al alcance de ese ensayo. No puede extrapolarse al grado de automatización de toda la fábrica ni a la tasa de éxito de todos los procesos.
Google planteó un uso en el que los robots se encargan de las tareas repetitivas de preparación. Según su explicación, esto ayuda al personal técnico a centrarse en el montaje complejo. No presentó cifras de reducción de plantilla ni porcentajes de aumento de la productividad laboral. Descripción de la prueba en fábrica de Google DeepMind
La recuperación ante fallos y la capacidad de procesamiento que no refleja la tasa de éxito
Para decidir sobre la implantación en fábrica, se necesitan el denominador de la tasa de éxito y el tiempo de recuperación. Incluso con la misma tasa de éxito, la producción puede variar según cómo se gestionen los reintentos. Este análisis busca relacionar las cifras anunciadas con los indicadores operativos.
| Aspecto que comprobar | Qué comprobar | Efecto en la decisión |
|---|---|---|
| Unidad de éxito | Si se trata de una pieza o de una bandeja completa | Alcance de la tarea que representa la tasa de éxito |
| Número de intentos | Número total de evaluaciones y distribución por tarea | Variabilidad y representatividad de los resultados |
| Gestión de reintentos | Si el éxito corresponde al primer intento o incluye reintentos | Nivel de ejecución autónoma |
| Intervención humana | Número y momento de las intervenciones | Personal necesario para la operación |
| Recuperación ante fallos | Tiempo de recuperación y condiciones para reanudar la tarea | Reducción de la capacidad de procesamiento por las interrupciones |
| Evaluación de calidad | Criterios sobre errores de posición y daños en las piezas | Si pueden usarse en el montaje posterior |
| Operación continua | Tiempo de funcionamiento y causas de las paradas | Estabilidad de la operación real |
Estos puntos no son resultados adicionales confirmados. Son condiciones de medición que deben comprobarse por separado en la evaluación sobre el terreno. El anuncio en coreano no permite determinar todas las condiciones detalladas.
Como indicador operativo, también puede calcularse la capacidad de procesamiento de unidades conformes. La fórmula es «cantidad de unidades terminadas que cumplen los criterios de calidad ÷ tiempo total de operación». El tiempo total de operación debe incluir los reintentos y la recuperación. Se trata de una propuesta de medición, no de una cifra anunciada de la prueba en fábrica.
La operación de robots también requiere funciones de gestión ajenas al modelo. Apptronik describe Fleet Connect, destinado a supervisar el estado y asignar tareas. Esto muestra un alcance operativo que también exige gestionar las baterías y el estado de parada. Descripción de la plataforma Apollo 2 de Apptronik